
- Para PC
- Para MAC
- Para Linux
- SO: Windows 10 (64 bits)
- Procesador: Doble núcleo 2,2 GHz
- Memoria: 4 GB
- Tarjeta de Video: Tarjeta de vídeo de nivel DirectX 11: AMD Radeon 77XX / NVIDIA GeForce GTX 660. La resolución mínima admitida para el juego es 720p.
- Red: Conexión a Internet de banda ancha
- Disco Duro: 23.1 GB (Cliente Mínimo)
- SO: Windows 10/11 (64 bits)
- Procesador: Intel Core i5 o Ryzen 5 3600 y superior
- Memoria: 16 GB y superior
- Tarjeta de Video: Tarjeta de vídeo de nivel DirectX 11 o superior y controladores: Nvidia GeForce 1060 y superior, Radeon RX 570 y superior
- Red: Conexión a Internet de banda ancha
- Disco Duro: 75.9 GB (Cliente Completo)
- SO: Mac OS Big Sur 11.0 o posterior
- Procesador: Core i5, mínimo 2,2 GHz (Intel Xeon no es compatible)
- Memoria: 6 GB
- Tarjeta de Vídeo: Intel Iris Pro 5200 (Mac), o análoga de AMD/Nvidia para Mac. La resolución mínima admitida para el juego es 720p con soporte Metal.
- Red: Conexión a Internet de banda ancha
- Disco Duro: 22.1 GB (Cliente Mínimo)
- SO: Mac OS Big Sur 11.0 o posterior
- Procesador: Core i7 (Intel Xeon no es compatible)
- Memoria: 8 GB
- Tarjeta de Vídeo: Radeon Vega II o superior compatible con Metal.
- Red: Conexión a Internet de banda ancha
- Disco Duro: 62.2 GB (Cliente Completo)
- SO: La mayoría de las distribuciones Linux modernas de 64 bits
- Procesador: Doble núcleo 2.4 GHz
- Memoria: 4 GB
- Tarjeta de Vídeo: NVIDIA 660 con los últimos controladores propios (no más de 6 meses) / AMD similar con los últimos controladores propios (no más de 6 meses; la resolución mínima admitida para el juego es 720p) con soporte Vulkan.
- Red: Conexión a Internet de banda ancha
- Disco Duro: 22.1 GB (Cliente Mínimo)
- SO: Ubuntu 20.04 64 bits
- Procesador: Intel Core i7
- Memoria: 16 GB
- Tarjeta de Vídeo: NVIDIA 1060 con los últimos controladores propietarios (no más de 6 meses) / AMD similar (Radeon RX 570) con los últimos controladores propietarios (no más de 6 meses) con soporte Vulkan.
- Red: Conexión a Internet de banda ancha
- Disco Duro: 62.2 GB (Cliente Completo)
¡Hola a todos! Seguimos perfeccionando la mecánica relacionada con la movilidad de los vehículos. Algunos de estos cambios modificarán de forma significativa el comportamiento de los vehículos, haciéndolos más eficaces en ciertas situaciones y menos en otras. Los introduciremos en el servidor de desarrollo para que podáis probarlos. Otras mecánicas mejorarán el rendimiento de los vehículos independientemente de la situación, y tenemos previsto lanzarlas junto con la actualización importante Eagle's Shadow. Vamos a ello.
Mecánicas en Fase de Prueba
El servidor de desarrollo contará con mecánicas para los sistemas de dirección de los vehículos con orugas, diseñadas para que su comportamiento se acerque más al de sus homólogos del mundo real. Entre ellas se incluyen el mecanismo de dirección con doble diferencial, que ya probamos en un servidor de desarrollo anterior, así como los mecanismos de transmisión doble y de engranajes planetarios (epicíclicos).
Diferencial Doble
Empecemos por la teoría. En los vehículos equipados con un mecanismo de doble diferencial, una parte de la potencia del motor se transmite a las orugas a través de la caja de cambios, mientras que otra parte se canaliza a través de un mecanismo de dirección diferencial. El par final que se aplica al semieje, que impulsa una oruga, es el resultado de combinar el par que llega a través de la caja de cambios con el par que se transmite por el mecanismo diferencial, que frena un semieje mientras acelera el otro. Esta configuración permite frenar una oruga y usar la energía "ahorrada" para acelerar la otra.
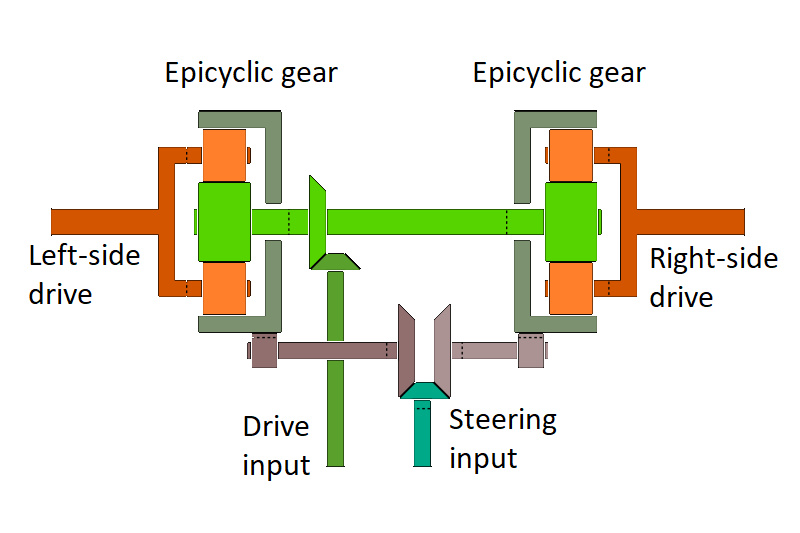
En un mecanismo de doble diferencial, no hay ninguna diferencia fundamental entre girar mientras el vehículo está en movimiento y girar sobre sí mismo; ambas maniobras funcionan mecánicamente de la misma manera. Cuando la transmisión está en punto muerto, el par se transmite únicamente a través del mecanismo de dirección, lo que hace que los ejes giren en direcciones opuestas, esto es lo que permite que un vehículo gire sobre sí mismo. Por eso, en los tanques equipados con un sistema de dirección de doble diferencial, la velocidad de giro variará al incorporarse el nuevo mecanismo de dirección y, en algunos vehículos, el tiempo necesario para completar un giro puede aumentar.
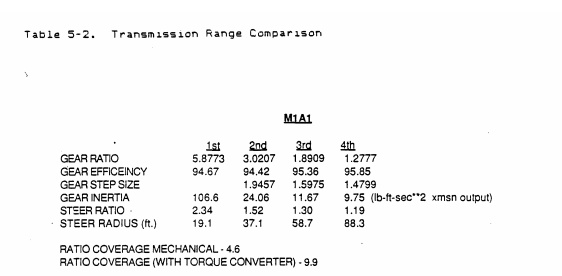
Una característica de este diseño es que el radio de giro es mayor que el de los vehículos equipados con una caja de cambios lateral o mecanismos de dirección planetarios; depende de la diferencia de velocidad de rotación entre los dos ejes. Sin embargo, la velocidad máxima de rotación del diferencial está limitada, y la velocidad máxima de rotación del eje de salida de la transmisión varía en función de la marcha seleccionada. Como resultado, aunque la diferencia absoluta máxima entre las velocidades de los ejes (en RPM) se mantiene constante, la relación entre estas velocidades depende de la marcha que tengas puesta en ese momento. Por lo tanto, el radio de giro mínimo aumenta en función de la marcha en la que se mueva el vehículo. Por ejemplo, en el tanque M1A1 Abrams, el radio de giro calculado varía según la marcha de la siguiente manera:
1 - 5.8 m (19.1ft), 2 - 11.3 m (37.1ft), 3 - 17.9 m (58.7ft), 4 - 26.9 m (88.3ft).
En el caso de otros tanques, el radio de giro mínimo a la marcha más alta puede llegar a ser de 30-40 metros, y a veces incluso de 70 metros. Por eso, los tanques equipados con sistemas de dirección de doble diferencial consiguen un nivel de retención de velocidad en las curvas que no tiene rival entre los vehículos sobre orugas, a cambio de un mayor radio de giro mínimo.
Hay que tener en cuenta que, debido a su diseño, las transmisiones que utilizan un mecanismo de dirección de doble diferencial carecen de los embragues laterales que, de otro modo, permitirían el frenado independiente de una sola oruga. Por eso, el frenado independiente de una oruga que sugirieron algunos jugadores durante la sesión anterior del servidor de desarrollo es, en principio, imposible en los vehículos con mecanismos de dirección de doble diferencial.
Sin embargo, tras la prueba anterior, hemos implementado una función de reducción de marcha que se activa cada vez que se pulsa el freno (o la tecla de marcha atrás) mientras se gira. Esto permite a los jugadores reducir activamente su radio de giro y obtener un mejor control sobre su vehículo.

Puedes probar esta mecánica en el servidor de desarrollo de la actualización importante Eagle’s Shadow utilizando todas las variantes del M1 Abrams, el TKX, el Tipo 10 y el Tipo 90, así como el AMX-32 y todos los vehículos basados en las plataformas AMX-30 o Leopard 2 (excepto el Leopard 2K). La mecánica de dirección con doble diferencial se ha omitido a propósito en el Leopard 2K, para que puedas comparar claramente su manejo con el de otros vehículos de la misma familia. Comparte tu opinión con nosotros.
Transmisión Doble
En los vehículos equipados con transmisión doble, como toda la serie de tanques Soviéticos de la serie T y sus derivados, se ha implementado un mecanismo de dirección totalmente funcional. En realidad, estos vehículos cuentan con una caja de cambios independiente para cada oruga; al girar, la transmisión de la oruga interior (la que se mueve más despacio) cambia a una marcha más corta, como máximo un paso por debajo de la marcha engranada para la oruga exterior. ¡Ahora esto se ha reproducido en el juego! Además, el cambio de marcha puede ser parcial, por ejemplo, la sexta y la séptima marcha podrían funcionar simultáneamente, ya que los embragues patinan. Esto da lugar a un movimiento de giro suave, en lugar de a saltos.
Sin embargo, el radio de giro también depende de la relación entre las velocidades de rotación de los semiejes. Por eso, al girar en marchas "cortas" (aquellas en las que la diferencia de velocidad entre las marchas es mínima), el radio de giro puede ser bastante grande. Por ejemplo, en el T-64 y el T-72, el radio de giro varía según la marcha seleccionada de la siguiente manera:
1 - 2.79 m, 2 - 6.04 m, 3 - 13.42 m, 4 - 13.93 m, 5 - 10.23 m, 6 - 10.1 m, 7 - 8.76 m.
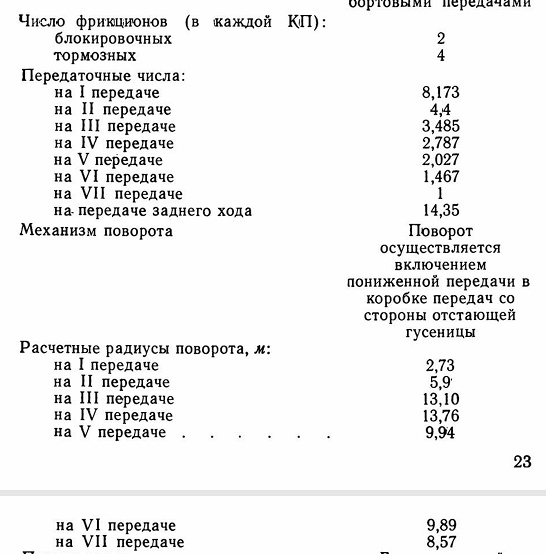
Como puedes ver, el radio de giro en las marchas 3-4 es bastante mayor que en las marchas 5-7, precisamente por las marchas "cortas".
En cambio, las cajas de cambios laterales del T-80 usan marchas "largas" (lo cual es posible gracias a la instalación de un motor de turbina de gas), y los radios de giro en las marchas más bajas no superan a los de las marchas más altas:
1st — 2.8 m, 2nd — 5.55 m, 3rd — 8.63 m, 4th — 8.86 m.
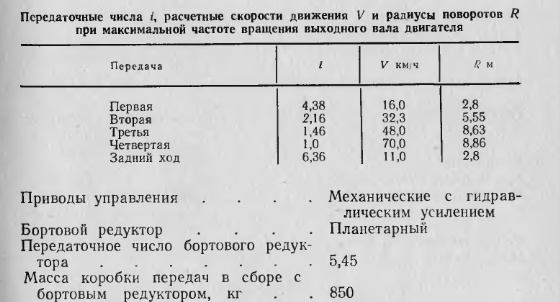
Sin embargo, vale la pena señalar que los radios de giro que aparecen en la documentación técnica suelen ser teóricos, calculados únicamente a partir de las relaciones cinemáticas de los engranajes de la transmisión, y puede que no tengan en cuenta el deslizamiento de las orugas ni el momento de inercia del vehículo, dos factores que aumentan el radio de giro real.
La transmisión dual, al igual que el diferencial doble, cuenta con un sistema de reducción de marcha en las curvas que se activa al frenar. Puedes probar el funcionamiento de la transmisión dual en todos los vehículos de la serie T: el T-64, el T-72, el T-80 y el T-90, así como en otros vehículos basados en estas plataformas.
Mecanismos de Dirección Planetarios
El tercer tipo de mecanismo de dirección consiste en el uso de mecanismos planetarios (epicíclicos). En realidad, este mecanismo activa un engranaje reductor en el lado interior (donde el movimiento es más lento) para realizar un giro de radio amplio, mientras que desactiva el embrague y aplica el freno para realizar un giro de radio cerrado. Este diseño reduce la pérdida de velocidad durante los giros amplios, al tiempo que permite giros rápidos y más cerrados, aunque a costa de la velocidad. En el juego, esto funciona así: cuando inicias un giro suave pulsando brevemente el botón de giro o desviando ligeramente el eje del mando, se activa un engranaje reductor en el lado interior; por el contrario, si intentas girar manteniendo pulsado el botón de giro o desviando mucho el eje del mando, el mecanismo funciona igual que en los vehículos equipados solo con embragues laterales simples (como el T-34). Sin embargo, al girar sobre el eje, el giro siempre se realizará alrededor de la oruga parada.
A diferencia de los sistemas de transmisión doble o de dirección con doble diferencial, los mecanismos de dirección planetaria permiten frenar de forma independiente las orugas izquierda y derecha, lo que proporciona un mayor control. Además, cuando se activa el engranaje reductor, el radio de giro se mantiene constante independientemente de la marcha seleccionada, ya que la relación de velocidad entre las orugas interior y exterior sigue siendo la misma. Sin embargo, estos mecanismos no compensan la pérdida de velocidad que se produce durante los giros.
Puedes probar el funcionamiento de los sistemas de dirección planetaria en varios vehículos. Encontrarás una lista completa en las notas preliminares del parche para el servidor de desarrollo. El T-54 y el T-44 son ejemplos excelentes para comparar vehículos con y sin este sistema de dirección.
Aunque tenemos pensado probar los sistemas de dirección con doble diferencial y transmisión dual, no se incluirán en esta actualización importante. Sin embargo, el sistema de dirección planetaria, siempre que no surja ningún problema, podría añadirse en esta actualización, ya que mejora el manejo del vehículo sin suponer ninguna desventaja ni inconveniente.
Características de Par de los Motores Turboeje
Ya hemos terminado con los mecanismos de dirección, pasemos ahora a los cambios en los motores. Para empezar, repasemos un poco la teoría: como quizá ya sepas, los motores turboeje son básicamente similares a los motores a reacción que se usan en los aviones. Pero los motores turborreactores usan el gas resultante para impulsar el avión hacia delante, mientras que los motores turboeje usan ese mismo gas para hacer girar una turbina independiente y libre (de potencia), que a su vez transmite el par resultante a las orugas.
A diferencia de los motores de combustión interna de pistón, los motores turboeje producen un par inmenso a bajas velocidades de rotación (RPM). Esto ocurre porque la velocidad de rotación del eje de la turbina de potencia es independiente de la velocidad de rotación de los ejes de la turbina del generador de gas, por lo que el generador de gas puede funcionar a la máxima potencia incluso cuando el eje de la turbina de potencia está parado o gira a velocidades muy bajas. En estas condiciones, el par alcanza su máximo, y a medida que aumenta la velocidad de rotación, el par disminuye, como puedes ver en los gráficos de abajo.
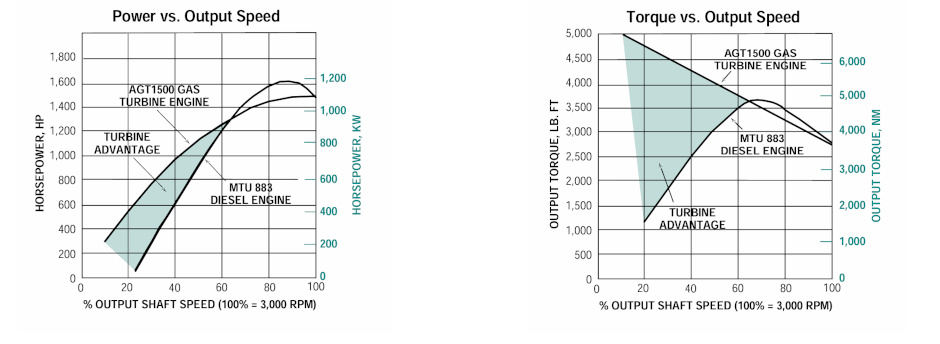
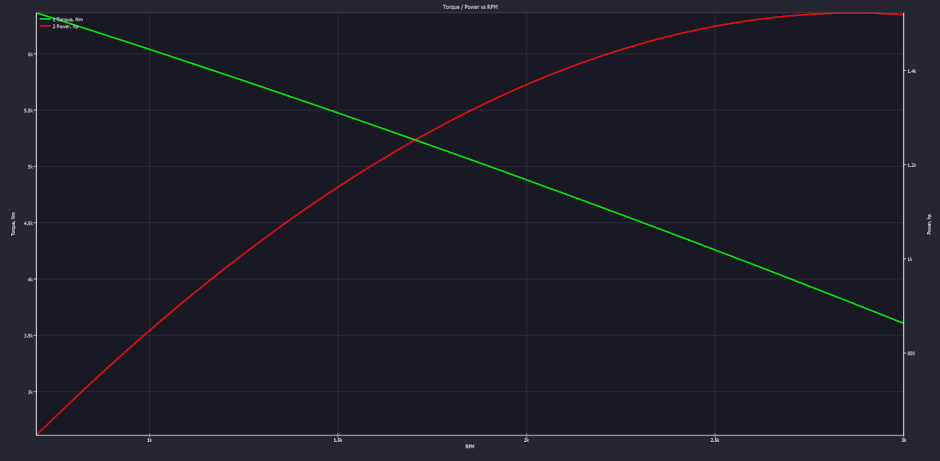
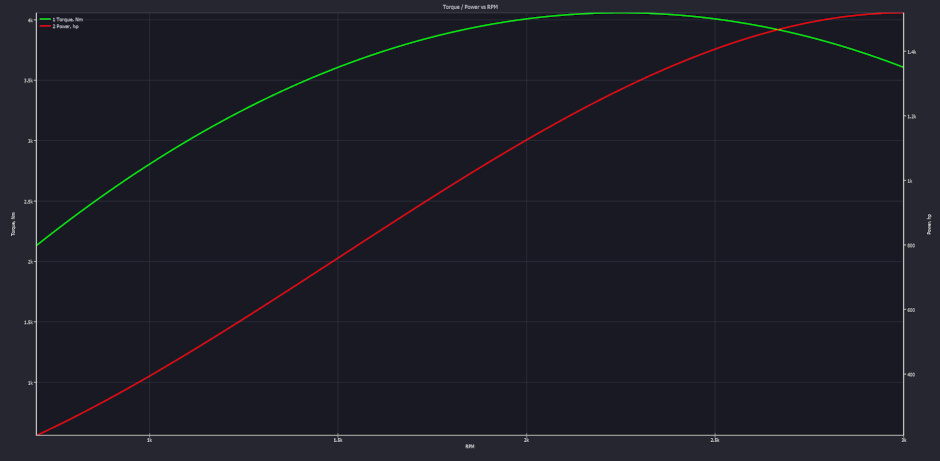
Antes/Después. La relación entre el par y la potencia de salida del AGT1500 en función de las RPM. El verde representa el par y el rojo, la potencia de salida.
Esta relación entre par y revoluciones permite usar transmisiones con menos marchas. Hemos implementado una curva de rendimiento precisa a plena aceleración (la relación entre el par y las revoluciones del motor) para los motores turboeje. Por eso, vamos a eliminar las marchas intermedias que se usaban antes en los tanques con motor turboeje, ya que eran marchas que se implementaron originalmente para emular el comportamiento del motor y la transmisión al no haber una conexión cinemática rígida entre las orugas y el motor o el generador de gas. Así que esto afectará a todos los tanques con convertidores de par y motores turboeje.
Los convertidores de par funcionan de manera similar, aumentando el par cuando la rueda de la turbina "patina" con respecto a la rueda de la bomba. Sin embargo, este es un tema para otra ocasión, ya que tenemos previsto implementar la mecánica del convertidor de par en las próximas actualizaciones.
¡Estad atentos para más detalles, compartid vuestra opinión sobre las nuevas mecánicas de dirección y nos vemos en la batalla!

Comentarios (0)
Los comentarios serán premoderadosEnviar una queja