
- Für PC
- Für MAC
- Für Linux
- Betriebssystem: Windows 10 (64bit)
- Prozessor: Dual-Core 2.2 GHz
- Arbeitsspeicher: 4GB
- DirectX 11 fähige Grafikkarte: AMD Radeon 77XX / NVIDIA GeForce GTX 660; die geringste Auflösung für das Spiel beträgt 720p
- Netzwerk: Breitband-Internetverbindung
- Festplatte: 21,5 GB (minimaler Client)
- Betriebssystem: Windows 10/11 (64bit)
- Prozessor: Intel Core i5 / Ryzen 5 3600 oder besser
- Arbeitsspeicher: 16 GB und mehr
- DirectX 11 fähige Grafikkarte oder höher mit den neuesten Treibern: NVIDIA GeForce GTX 1060 oder höher / AMD Radeon RX 570 oder höher
- Netzwerk: Breitband-Internetverbindung
- Festplatte: 60,2 GB (Full Client)
- Betriebssystem: Mac OS Big Sur 11.0 oder neuer
- Prozessor: Intel Core i5, 2.2 GHz (Intel Xeon Prozessoren werden nicht unterstützt)
- Arbeitsspeicher: 6 GB
- Grafikkarte: Intel Iris Pro 5200 oder analoge AMD / Nvidia für Mac. Die geringste Auflösung des Spiels beträgt 720p mit Metal Support
- Netzwerk: Breitband-Internetverbindung
- Festplatte: 21,5 GB (minimaler Client)
- Betriebssystem: Mac OS Big Sur 11.0 oder neuer
- Prozessor: Intel Core i7 (Intel Xeon Prozessoren werden nicht unterstützt)
- Arbeitsspeicher: 8 GB
- Grafikkarte: Radeon Vega II oder höher mit Metal Support
- Netzwerk: Breitband-Internetverbindung
- Festplatte: 60,2 GB (Full Client)
- Betriebssystem: neueste 64bit Linux Systeme
- Prozessor: Dual-Core 2.4 GHz
- Arbeitsspeicher: 4 GB
- Grafikkarte: NVIDIA 660 mit den neuesten Treibern (nicht älter als 6 Monate) / vergleichbare AMD mit den neuesten Treibern (nicht älter als 6 Monate); die geringste Auflösung für das Spiel beträgt 720p mit Vulkan Support
- Netzwerk: Breitband-Internetverbindung
- Festplatte: 21,5 GB (minimaler Client)
- Betriebssystem: Ubuntu 20.04 64bit
- Prozessor: Intel Core i7
- Arbeitsspeicher: 16 GB
- Grafikkarte: NVIDIA 1060 mit den neuesten Treibern (nicht älter als 6 Monate) / vergleichbare AMD (Radeon RX 570) mit den neuesten Treibern (nicht älter als 6 Monate); mit Vulkan Support
- Netzwerk: Breitband-Internetverbindung
- Festplatte: 60,2 GB (Full Client)
Hallo zusammen! Wir arbeiten weiter daran, die Mechaniken rund um die Mobilität von Fahrzeugen zu verbessern. Einige davon werden das Verhalten der Fahrzeuge erheblich verändern, sodass sie in bestimmten Situationen effektiver sind, in anderen hingegen weniger. Wir werden diese auf dem Dev-Server einführen, damit ihr sie ausprobieren könnt. Andere Mechaniken werden die Fahrzeugleistung unabhängig von der Situation verbessern, und wir planen, diese zusammen mit dem großen Update „Eagle’s Shadow“ zu veröffentlichen. Lasst uns gleich loslegen.
Mechaniken, die derzeit getestet werden
Auf dem Dev-Server werden Mechaniken für die Lenksysteme von Kettenfahrzeugen eingeführt, die darauf abzielen, ihr Verhalten dem ihrer realen Vorbilder anzunähern. Dazu gehören der Doppel-Differential-Lenkmechanismus, den wir bereits auf einem früheren Dev-Server getestet haben, sowie Doppelgetriebe und planetengetriebene (epizyklische) Getriebemechanismen.
Doppeldifferenzial
Beginnen wir mit der Theorie. Bei Fahrzeugen, die mit einem Doppeldifferenzialmechanismus ausgestattet sind, wird ein Teil der Motorleistung über das Getriebe auf die Ketten übertragen, während ein anderer Teil durch einen Differential-Lenkmechanismus geleitet wird. Das endgültige Drehmoment, das auf die Halbwelle wirkt, die eine Kette antreibt, ergibt sich aus der Kombination des über das Getriebe gelieferten Drehmoments mit dem über den Differentialmechanismus übertragenen Drehmoment, der eine Halbwelle verlangsamt, während er die andere beschleunigt. Diese Konfiguration ermöglicht es, eine Kette zu verlangsamen und gleichzeitig die „gesparte“ Energie zur Beschleunigung der anderen zu nutzen.
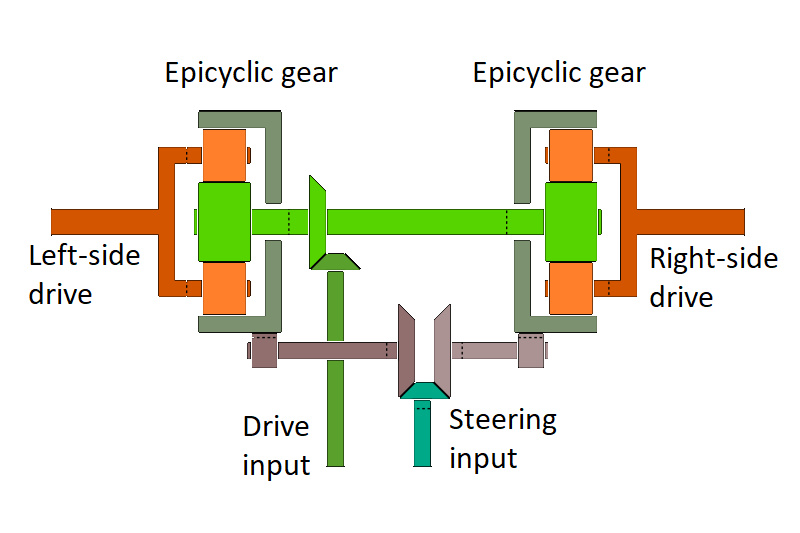
Bei einem Doppel-Differential-Lenkmechanismus gibt es keinen grundlegenden Unterschied zwischen dem Abbiegen während der Fahrt und dem Drehen auf der Stelle; beide Manöver funktionieren mechanisch auf dieselbe Weise. Befindet sich das Getriebe im Leerlauf, wird das Drehmoment ausschließlich über den Lenkmechanismus übertragen, wodurch sich die Achsen in entgegengesetzte Richtungen drehen – genau das ermöglicht es einem Fahrzeug, auf der Stelle zu wenden. Folglich ändert sich bei Panzern, die mit einem Doppeldifferenzial-Lenksystem ausgestattet sind, die Drehgeschwindigkeit durch den neuen Lenkmechanismus, und bei einigen Fahrzeugen kann sich die Zeit, die zum Durchführen einer Drehung benötigt wird, verlängern.
Ein Aspekt dieser Konstruktion ist, dass der Wenderadius größer ist als bei Fahrzeugen mit Seitengetriebe oder Planetengetriebe-Lenkmechanismen; er hängt von der Differenz der Drehzahlen zwischen den beiden Achsen ab. Die maximale Drehzahl des Differentials ist jedoch begrenzt, und die maximale Drehzahl der Abtriebswelle des Getriebes variiert je nach gewähltem Gang. Infolgedessen bleibt zwar die maximale absolute Differenz der Achsdrehzahlen (in U/min) konstant, das Verhältnis dieser Drehzahlen hängt jedoch vom aktuell eingelegten Gang ab. Daher erhöht sich der minimale Wenderadius je nach dem Gang, in dem sich das Fahrzeug bewegt. Beim Panzer M1A1 Abrams beispielsweise variiert der berechnete Wenderadius je nach Gang wie folgt:
1 - 5.8 m (19.1ft), 2 - 11.3 m (37.1ft), 3 - 17.9 m (58.7ft), 4 - 26.9 m (88.3ft).
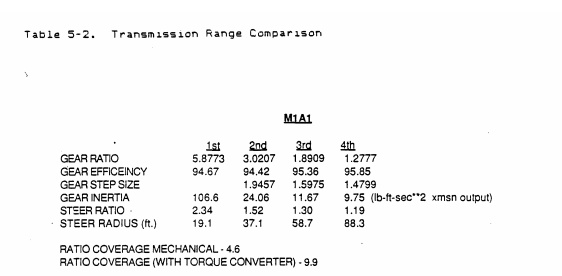
Bei einer Reihe anderer Panzer kann der minimale Wenderadius bei höchstem Gang 30–40 Meter und manchmal sogar 70 Meter betragen. Daher erreichen Panzer, die mit einer Doppel-Differential-Lenkung ausgestattet sind, bei Kurvenfahrten ein Maß an Geschwindigkeitserhaltung, das unter Kettenfahrzeugen unübertroffen ist – allerdings auf Kosten eines größeren minimalen Wenderadius.
Es ist zu beachten, dass Getriebe mit Doppel-Differential-Lenkung aufgrund ihrer Konstruktion nicht über die Seitenkupplungen verfügen, die ansonsten das unabhängige Abbremsen einer einzelnen Kette ermöglichen würden. Folglich ist das von einigen Spielern während der letzten Dev-Server-Session vorgeschlagene unabhängige Abbremsen einer Kette bei Fahrzeugen mit Doppel-Differential-Lenkung grundsätzlich nicht möglich.
Nach dem letzten Test haben wir jedoch eine Rückschaltfunktion implementiert, die immer dann ausgelöst wird, wenn während einer Kurvenfahrt die Bremse (oder die Rückwärtstaste) betätigt wird. Dadurch können Spieler ihren Wenderadius aktiv verringern und eine bessere Kontrolle über ihr Fahrzeug erlangen.

Ihr könnt diese Mechanik auf dem Dev-Server des großen Updates „Eagle’s Shadow“ mit allen Varianten des M1 Abrams, des TKX, des Type 10 und des Type 90 sowie mit dem AMX-32 und allen Fahrzeugen testen, die auf den Plattformen AMX-30 oder Leopard 2 basieren (mit Ausnahme des Leopard 2K). Die Doppeldifferenzial-Lenkung wurde beim Leopard 2K bewusst weggelassen, damit ihr sein Fahrverhalten klar mit dem anderer Fahrzeuge derselben Baureihe vergleichen könnt. Bitte teilt uns euer Feedback mit.
Doppelgetriebe
Für Fahrzeuge mit Doppelgetriebe, wie beispielsweise die gesamte Serie der sowjetischen Panzer der T-Serie und deren Ableger, wurde ein voll funktionsfähiger Lenkmechanismus implementiert. In der Realität verfügen diese Fahrzeuge über ein separates Getriebe für jede Kette; beim Abbiegen schaltet das Getriebe der inneren (langsamer laufenden) Kette in einen niedrigeren Gang, der höchstens eine Stufe unter dem für die äußere Kette eingelegten Gang liegt. Dies wird nun im Spiel nachgebildet! Zudem kann das Einlegen der Gänge teilweise erfolgen; so können beispielsweise der sechste und der siebte Gang effektiv gleichzeitig wirken, da die Kupplungen durchrutschen. Dies führt zu einer sanften statt einer stufenweisen Drehbewegung.
Der Wenderadius hängt jedoch auch vom Verhältnis der Drehzahlen der Halbachsen ab. Folglich kann der Wenderadius bei Kurvenfahrten in „kurzen“ Gängen (bei denen der Geschwindigkeitsunterschied zwischen den Gängen minimal ist) recht groß sein. Bei dem T-64 und dem T-72 variiert der Wenderadius je nach gewähltem Gang wie folgt:
1 - 2.79 m, 2 - 6.04 m, 3 - 13.42 m, 4 - 13.93 m, 5 - 10.23 m, 6 - 10.1 m, 7 - 8.76 m.
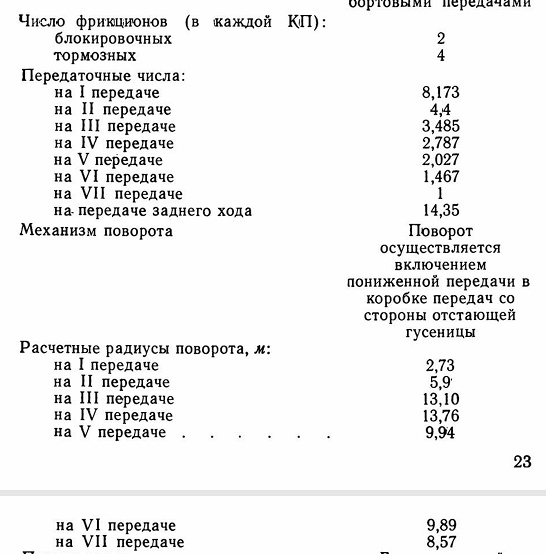
Wie zu sehen ist, ist der Wenderadius im 3. und 4. Gang gerade wegen der „kurzen“ Gänge deutlich größer als im 5. bis 7. Gang.
Im Gegensatz dazu verwenden die Seitengetriebe des T-80 „lange“ Gänge (was durch den Einbau eines Gasturbinentriebwerks ermöglicht wird), und die Wenderadien in den unteren Gängen überschreiten nicht diejenigen in den höheren Gängen:
1st — 2.8 m, 2nd — 5.55 m, 3rd — 8.63 m, 4th — 8.86 m.
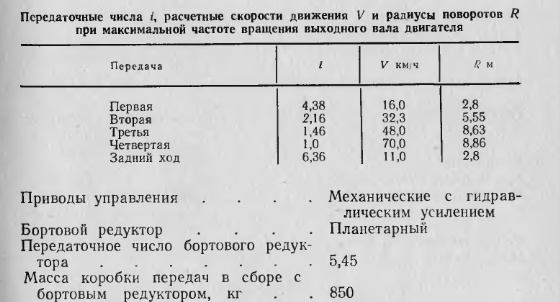
Es ist jedoch zu beachten, dass die in der technischen Dokumentation angegebenen Wenderadien oft theoretischer Natur sind, ausschließlich auf der Grundlage der kinematischen Übersetzungsverhältnisse des Getriebes berechnet wurden und möglicherweise weder den Kettenrutsch noch das Trägheitsmoment des Fahrzeugs berücksichtigen, die beide den tatsächlichen Wenderadius vergrößern.
Das Doppelgetriebe verfügt ebenso wie das Doppeldifferenzial über eine Mechanik zum Herunterschalten in Kurven, die beim Bremsen zum Einsatz kommt. Sie können die Funktionsweise des Doppelgetriebes in allen Fahrzeugen der T-Serie testen: dem T-64, T-72, T-80 und T-90 sowie in anderen Fahrzeugen, die auf diesen Plattformen basieren.
Planetenlenkmechanismen
Die dritte Art von Lenkmechanismus basiert auf dem Einsatz von Planetenlenkmechanismen (Epizyklikgetrieben). In der Praxis schaltet dieser Mechanismus bei einer Kurve mit großem Radius ein Untersetzungsgetriebe auf der inneren (langsamer bewegten) Seite ein, während bei einer Kurve mit kleinem Radius die Kupplung ausgekuppelt und die Bremse betätigt wird. Diese Konstruktion verringert den Geschwindigkeitsverlust bei weiten Kurven und ermöglicht gleichzeitig schnelle, schärfere Kurvenfahrten – allerdings auf Kosten der Geschwindigkeit. Im Spiel funktioniert dies wie folgt: Wenn man durch kurzes Antippen der Kurventaste oder eine leichte Auslenkung der Controller-Achse eine sanfte Kurve einleitet, wird auf der Innenseite ein Untersetzungsgetriebe zugeschaltet; versucht man hingegen, bei gedrückter Kurventaste oder starker Auslenkung der Controller-Achse zu lenken, arbeitet der Mechanismus genauso wie bei Fahrzeugen, die nur mit einfachen Seitenkupplungen ausgestattet sind (wie beispielsweise der T-34). Beim Schwenken erfolgt die Kurve jedoch immer um die stehende Kette.
Im Gegensatz zu Doppelgetriebe- oder Doppeldifferenzial-Lenksystemen ermöglichen planetarische Lenkmechanismen ein unabhängiges Abbremsen der linken und rechten Kette, was eine bessere Kontrolle ermöglicht. Darüber hinaus bleibt der Wenderadius bei eingelegtem Untersetzungsgetriebe unabhängig vom gewählten Gang konstant, da das Geschwindigkeitsverhältnis zwischen der inneren und der äußeren Kette gleich bleibt. Allerdings gleichen diese Mechanismen den Geschwindigkeitsverlust, der bei Kurvenfahrten auftritt, nicht aus.
Ihr könnt die Funktionsweise der Planetenlenkung an verschiedenen Fahrzeugen testen. Eine vollständige Liste findet ihr in den vorläufigen Patch-Hinweisen für den Dev-Server. Der T-54 und der T-44 eignen sich hervorragend als Vergleichsbeispiele für Fahrzeuge mit und ohne diese Lenkungsmechanik.
Wir planen zwar, Lenkungssysteme mit Doppel-Differenzial und Doppelgetriebe zu testen, diese werden jedoch nicht in diesem großen Update enthalten sein. Die Planetenlenkung könnte hingegen – sofern keine Probleme auftreten – in diesem Update hinzugefügt werden, da sie das Fahrverhalten verbessert, ohne Kompromisse oder Nachteile mit sich zu bringen.
Drehmomentcharakteristik von Turbowellenmotoren
Nachdem wir nun die Lenkmechanismen abgehandelt haben, kommen wir zu den Änderungen an den Motoren. Betrachten wir zunächst noch einmal die Theorie: Wie ihr vielleicht wisst, ähneln Turbowellenmotoren im Grunde den in Flugzeugen verwendeten Strahltriebwerken. Während Turbostrahltriebwerke das entstehende Gas jedoch nutzen, um das Flugzeug voranzutreiben, verwenden Turbowellenmotoren das entstehende Gas, um eine separate, freie (Leistungs-)Turbine anzutreiben, die dann das entstehende Drehmoment auf die Ketten überträgt.
Im Gegensatz zu kolbenbetriebenen Verbrennungsmotoren erzeugen Turbowellenmotoren bereits bei niedrigen Drehzahlen (RPM) ein enormes Drehmoment. Dies liegt daran, dass die Drehzahl der Leistungsturbinenwelle unabhängig von der Drehzahl der Turbinenwellen des Gasgenerators ist, sodass der Gasgenerator auch dann mit maximaler Leistung arbeiten kann, wenn die Leistungsturbinenwelle stillsteht oder sich mit sehr niedrigen Drehzahlen dreht. Unter diesen Bedingungen erreicht das Drehmoment seinen Höchstwert, und mit steigender Drehzahl nimmt das Drehmoment ab, wie aus den folgenden Grafiken ersichtlich ist.
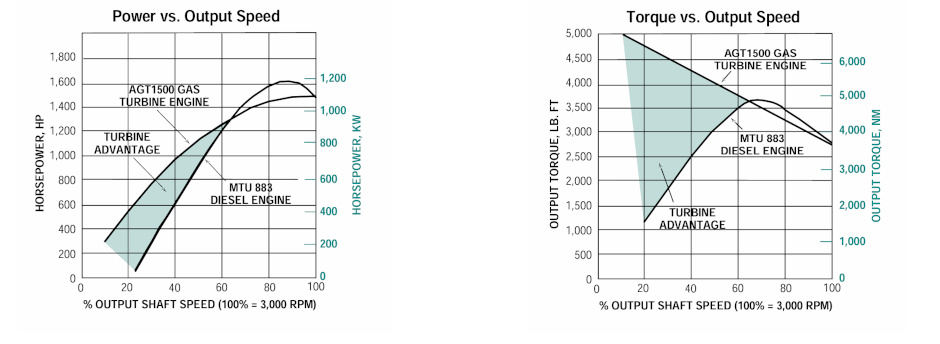
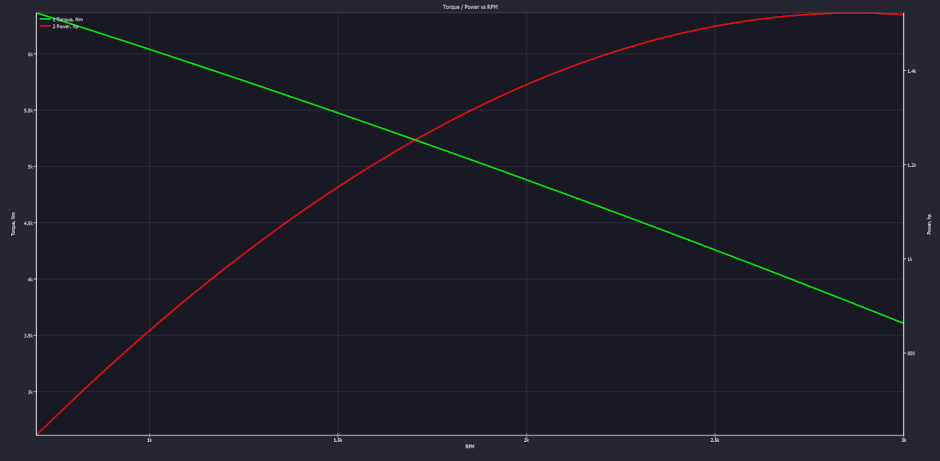
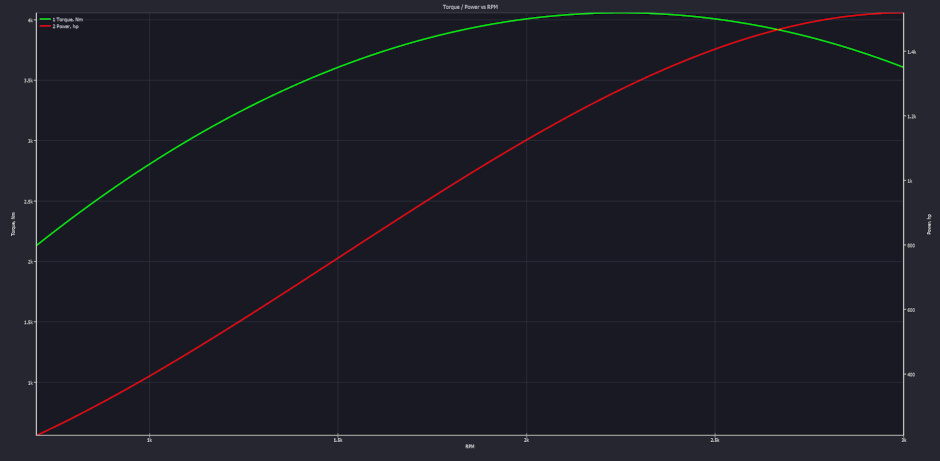
Vorher/Nachher. Die Abhängigkeit von Drehmoment und Ausgangsleistung des AGT1500 von der Drehzahl. Grün steht für das Drehmoment, rot für die Ausgangsleistung.
Dieses Verhältnis von Drehmoment zu Drehzahl ermöglicht den Einsatz von Getrieben mit weniger Gängen. Wir haben eine präzise Leistungskurve bei Vollgas (die Abhängigkeit des Drehmoments von der Motordrehzahl) für Turbowellenmotoren implementiert. Folglich werden wir die bisher bei Panzern mit Turbowellenantrieb verwendeten Zwischengänge entfernen, da diese ursprünglich implementiert wurden, um das Verhalten von Motor und Getriebe zu emulieren, da keine starre kinematische Verbindung zwischen den Ketten und dem Motor bzw. dem Gasgenerator bestand. Dies betrifft somit alle Panzer mit Drehmomentwandlern und Turbowellenmotoren.
Drehmomentwandler funktionieren auf ähnliche Weise und erhöhen das Drehmoment, wenn das Turbinenrad relativ zum Pumpenrad „rutscht“. Dies ist jedoch ein Thema für ein anderes Mal, da wir planen, die Drehmomentwandler-Mechanik in den kommenden Updates zu implementieren.
Bleibt gespannt auf weitere Details, teilt uns eure Meinung zur neuen Lenkmechanik mit und wir sehen uns in der Schlacht!

Kommentare (0)
Kommentare werden vormoderiertEine Beschwerde einreichen